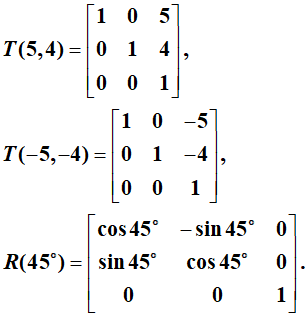《计算机图形学》雨课堂随堂测试 - CG-4 二维与三维几何变换#
一、 单项选择题#
1. 点 P P P ( 6 , − 2 , 2 ) (6, -2, 2) ( 6 , − 2 , 2 ) [ D ]
A. ( 6 , − 2 , 1 ) (6,-2,1) ( 6 , − 2 , 1 )
B. ( 3 , − 1 , 1 ) (3,-1,1) ( 3 , − 1 , 1 )
C. ( 6 , − 2 ) (6,-2) ( 6 , − 2 )
D. ( 3 , − 1 ) (3,-1) ( 3 , − 1 )
【解析】
在齐次坐标表示中,一个 n n n n + 1 n+1 n + 1 ( X , Y , W ) (X, Y, W) ( X , Y , W ) W ≠ 0 W \ne 0 W = 0 ( x , y ) = ( X / W , Y / W ) (x, y) = (X/W, Y/W) ( x , y ) = ( X / W , Y / W ) P ( 6 , − 2 , 2 ) P(6, -2, 2) P ( 6 , − 2 , 2 ) ( 6 / 2 , − 2 / 2 ) = ( 3 , − 1 ) (6/2, -2/2) = (3, -1) ( 6/2 , − 2/2 ) = ( 3 , − 1 )
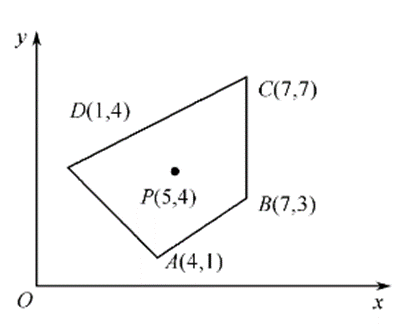
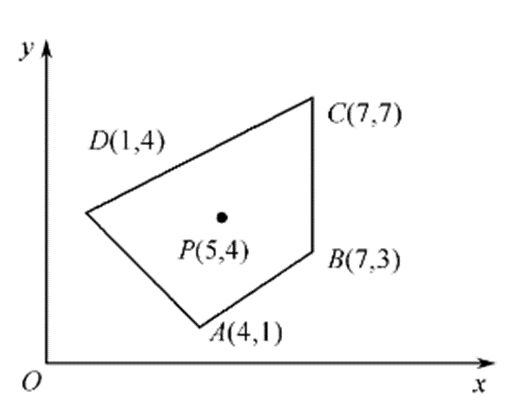
2. 将下图所示四边形 A B C D ABCD A B C D P ( 5 , 4 ) P(5,4) P ( 5 , 4 ) 45 ∘ 45^\circ 4 5 ∘ [ C ]
A. T ( − 5 , − 4 ) R ( 45 ∘ ) T ( 5 , 4 ) T(-5, -4)R(45^\circ)T(5, 4) T ( − 5 , − 4 ) R ( 4 5 ∘ ) T ( 5 , 4 )
B. R ( 45 ∘ ) T ( − 5 , − 4 ) T ( 5 , 4 ) R(45^\circ)T(-5, -4)T(5, 4) R ( 4 5 ∘ ) T ( − 5 , − 4 ) T ( 5 , 4 )
C. T ( 5 , 4 ) R ( 45 ∘ ) T ( − 5 , − 4 ) T(5, 4)R(45^\circ)T(-5, -4) T ( 5 , 4 ) R ( 4 5 ∘ ) T ( − 5 , − 4 )
D. T ( 5 , 4 ) T ( − 5 , − 4 ) R ( 45 ∘ ) T(5, 4)T(-5, -4)R(45^\circ) T ( 5 , 4 ) T ( − 5 , − 4 ) R ( 4 5 ∘ )
【解析】
绕任一非原点 P ( x p , y p ) P(x_p, y_p) P ( x p , y p )
平移图形,使点 P P P T ( − x p , − y p ) = T ( − 5 , − 4 ) T(-x_p, -y_p) = T(-5, -4) T ( − x p , − y p ) = T ( − 5 , − 4 )
以原点为中心旋转指定角度,旋转矩阵为 R ( 45 ∘ ) R(45^\circ) R ( 4 5 ∘ )
反向平移,使原点移回点 P P P T ( x p , y p ) = T ( 5 , 4 ) T(x_p, y_p) = T(5, 4) T ( x p , y p ) = T ( 5 , 4 ) P ′ = T ( 5 , 4 ) ⋅ R ( 45 ∘ ) ⋅ T ( − 5 , − 4 ) ⋅ P P' = T(5, 4) \cdot R(45^\circ) \cdot T(-5, -4) \cdot P P ′ = T ( 5 , 4 ) ⋅ R ( 4 5 ∘ ) ⋅ T ( − 5 , − 4 ) ⋅ P T ( 5 , 4 ) R ( 45 ∘ ) T ( − 5 , − 4 ) T(5, 4)R(45^\circ)T(-5, -4) T ( 5 , 4 ) R ( 4 5 ∘ ) T ( − 5 , − 4 )
3. 将下图所示四边形 A B C D ABCD A B C D P ( 5 , 4 ) P(5,4) P ( 5 , 4 ) 45 ∘ 45^\circ 4 5 ∘ [ A ]
A.
glLoadIdentity (); glTranslatef ( 5 , 4 , 0 ); glRotatef ( 45 , 0.0 f , 0.0 f , 1.0 f ); glTranslatef ( - 5 , - 4 , 0 ); DrawQuadrangle ();
B.
glLoadIdentity (); glTranslatef ( - 5 , - 4 , 0 ); glRotatef ( 45 , 0.0 f , 0.0 f , 1.0 f ); glTranslatef ( 5 , 4 , 0 ); DrawQuadrangle ();
【解析】
在 OpenGL 中,当前的绘图变换矩阵是按照代码中变换命令调用的“相反顺序”(即右乘原则)对绘制顶点进行复合作用的。
要实现的数学变换矩阵为:T ( 5 , 4 ) ⋅ R ( 45 ∘ ) ⋅ T ( − 5 , − 4 ) T(5, 4) \cdot R(45^\circ) \cdot T(-5, -4) T ( 5 , 4 ) ⋅ R ( 4 5 ∘ ) ⋅ T ( − 5 , − 4 ) glTranslatef(5, 4, 0),再调用 glRotatef(45, ...),最后调用 glTranslatef(-5, -4, 0)。
这样 OpenGL 最终生成的矩阵就是 T ( 5 , 4 ) ⋅ R ( 45 ∘ ) ⋅ T ( − 5 , − 4 ) T(5, 4) \cdot R(45^\circ) \cdot T(-5, -4) T ( 5 , 4 ) ⋅ R ( 4 5 ∘ ) ⋅ T ( − 5 , − 4 )
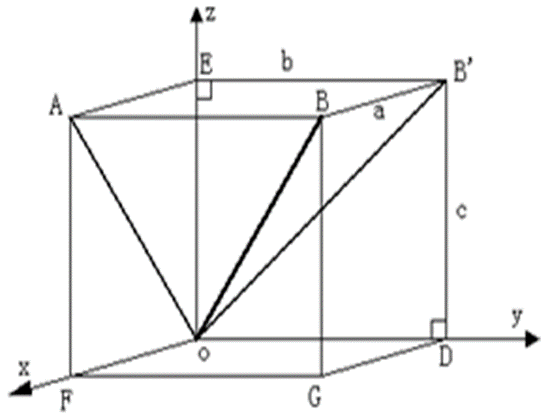
4. 如下图所示,欲使 O B OB O B X X X X O Z XOZ X O Z [ C ]
A. ∠ A O B \angle AOB ∠ A O B
B. ∠ E O B \angle EOB ∠ E O B
C. ∠ E O B ′ \angle EOB' ∠ E O B ′
D. ∠ A O B ′ \angle AOB' ∠ A O B ′
【解析】
绕 X 轴旋转时,所有点的 X 坐标保持不变,而 Y、Z 坐标发生旋转。
欲使线段 O B OB O B X O Z XOZ X O Z Y O Z YOZ Y O Z O E OE O E O B OB O B Y O Z YOZ Y O Z O B ′ OB' O B ′ O B ′ OB' O B ′ O E OE O E ∠ E O B ′ \angle EOB' ∠ E O B ′
5. 在三维旋转变换中,关于 X X X 90 ∘ 90^\circ 9 0 ∘ [ A ]
A. y ′ = − z y' = -z y ′ = − z
B. y ′ = z y' = z y ′ = z
C. y y y
D. x , y , z x, y, z x , y , z
【解析】
绕 X 轴逆时针旋转角度 θ \theta θ x ′ = x x' = x x ′ = x y ′ = y cos θ − z sin θ y' = y\cos\theta - z\sin\theta y ′ = y cos θ − z sin θ z ′ = y sin θ + z cos θ z' = y\sin\theta + z\cos\theta z ′ = y sin θ + z cos θ θ = 90 ∘ \theta = 90^\circ θ = 9 0 ∘ cos 90 ∘ = 0 \cos 90^\circ = 0 cos 9 0 ∘ = 0 sin 90 ∘ = 1 \sin 90^\circ = 1 sin 9 0 ∘ = 1 y ′ = y ( 0 ) − z ( 1 ) = − z y' = y(0) - z(1) = -z y ′ = y ( 0 ) − z ( 1 ) = − z z ′ = y ( 1 ) + z ( 0 ) = y z' = y(1) + z(0) = y z ′ = y ( 1 ) + z ( 0 ) = y y ′ = − z y' = -z y ′ = − z
6. 空间四面体 A B C D ABCD A B C D S ( − 2 , 2 , 2 ) S(-2, 2, 2) S ( − 2 , 2 , 2 ) [ B ]
A. [ 1 0 0 − 2 0 1 0 2 0 0 1 2 0 0 0 1 ] [ 1 0 0 0 0 1 0 0 0 0 1 0 0 0 0 2 ] [ 1 0 0 2 0 1 0 − 2 0 0 1 − 2 0 0 0 1 ] \begin{bmatrix} 1 & 0 & 0 & -2 \\ 0 & 1 & 0 & 2 \\ 0 & 0 & 1 & 2 \\ 0 & 0 & 0 & 1 \end{bmatrix} \begin{bmatrix} 1 & 0 & 0 & 0 \\ 0 & 1 & 0 & 0 \\ 0 & 0 & 1 & 0 \\ 0 & 0 & 0 & 2 \end{bmatrix} \begin{bmatrix} 1 & 0 & 0 & 2 \\ 0 & 1 & 0 & -2 \\ 0 & 0 & 1 & -2 \\ 0 & 0 & 0 & 1 \end{bmatrix} 1 0 0 0 0 1 0 0 0 0 1 0 − 2 2 2 1 1 0 0 0 0 1 0 0 0 0 1 0 0 0 0 2 1 0 0 0 0 1 0 0 0 0 1 0 2 − 2 − 2 1
B. [ 1 0 0 − 2 0 1 0 2 0 0 1 2 0 0 0 1 ] [ 1 0 0 0 0 1 0 0 0 0 1 0 0 0 0 1 / 2 ] [ 1 0 0 2 0 1 0 − 2 0 0 1 − 2 0 0 0 1 ] \begin{bmatrix} 1 & 0 & 0 & -2 \\ 0 & 1 & 0 & 2 \\ 0 & 0 & 1 & 2 \\ 0 & 0 & 0 & 1 \end{bmatrix} \begin{bmatrix} 1 & 0 & 0 & 0 \\ 0 & 1 & 0 & 0 \\ 0 & 0 & 1 & 0 \\ 0 & 0 & 0 & 1/2 \end{bmatrix} \begin{bmatrix} 1 & 0 & 0 & 2 \\ 0 & 1 & 0 & -2 \\ 0 & 0 & 1 & -2 \\ 0 & 0 & 0 & 1 \end{bmatrix} 1 0 0 0 0 1 0 0 0 0 1 0 − 2 2 2 1 1 0 0 0 0 1 0 0 0 0 1 0 0 0 0 1/2 1 0 0 0 0 1 0 0 0 0 1 0 2 − 2 − 2 1
C. [ 1 0 0 2 0 1 0 − 2 0 0 1 − 2 0 0 0 1 ] [ 1 0 0 0 0 1 0 0 0 0 1 0 0 0 0 2 ] [ 1 0 0 − 2 0 1 0 2 0 0 1 2 0 0 0 1 ] \begin{bmatrix} 1 & 0 & 0 & 2 \\ 0 & 1 & 0 & -2 \\ 0 & 0 & 1 & -2 \\ 0 & 0 & 0 & 1 \end{bmatrix} \begin{bmatrix} 1 & 0 & 0 & 0 \\ 0 & 1 & 0 & 0 \\ 0 & 0 & 1 & 0 \\ 0 & 0 & 0 & 2 \end{bmatrix} \begin{bmatrix} 1 & 0 & 0 & -2 \\ 0 & 1 & 0 & 2 \\ 0 & 0 & 1 & 2 \\ 0 & 0 & 0 & 1 \end{bmatrix} 1 0 0 0 0 1 0 0 0 0 1 0 2 − 2 − 2 1 1 0 0 0 0 1 0 0 0 0 1 0 0 0 0 2 1 0 0 0 0 1 0 0 0 0 1 0 − 2 2 2 1
D. [ 1 0 0 2 0 1 0 − 2 0 0 1 − 2 0 0 0 1 ] [ 2 0 0 0 0 2 0 0 0 0 2 0 0 0 0 1 ] [ 1 0 0 − 2 0 1 0 2 0 0 1 2 0 0 0 1 ] \begin{bmatrix} 1 & 0 & 0 & 2 \\ 0 & 1 & 0 & -2 \\ 0 & 0 & 1 & -2 \\ 0 & 0 & 0 & 1 \end{bmatrix} \begin{bmatrix} 2 & 0 & 0 & 0 \\ 0 & 2 & 0 & 0 \\ 0 & 0 & 2 & 0 \\ 0 & 0 & 0 & 1 \end{bmatrix} \begin{bmatrix} 1 & 0 & 0 & -2 \\ 0 & 1 & 0 & 2 \\ 0 & 0 & 1 & 2 \\ 0 & 0 & 0 & 1 \end{bmatrix} 1 0 0 0 0 1 0 0 0 0 1 0 2 − 2 − 2 1 2 0 0 0 0 2 0 0 0 0 2 0 0 0 0 1 1 0 0 0 0 1 0 0 0 0 1 0 − 2 2 2 1
【解析】
关于任一点 S ( x s , y s , z s ) = S ( − 2 , 2 , 2 ) S(x_s, y_s, z_s) = S(-2, 2, 2) S ( x s , y s , z s ) = S ( − 2 , 2 , 2 )
先将 S S S T ( 2 , − 2 , − 2 ) T(2, -2, -2) T ( 2 , − 2 , − 2 ) [ 1 0 0 2 0 1 0 − 2 0 0 1 − 2 0 0 0 1 ] \begin{bmatrix} 1 & 0 & 0 & 2 \\ 0 & 1 & 0 & -2 \\ 0 & 0 & 1 & -2 \\ 0 & 0 & 0 & 1 \end{bmatrix} 1 0 0 0 0 1 0 0 0 0 1 0 2 − 2 − 2 1
在原点进行整体缩放。在 4x4 齐次坐标变换矩阵中,右下角的元素 s s s [ x , y , z , 1 ] T [x, y, z, 1]^T [ x , y , z , 1 ] T 1 / 2 1/2 1/2 [ x , y , z , 1 / 2 ] T [x, y, z, 1/2]^T [ x , y , z , 1/2 ] T W = 1 / 2 W=1/2 W = 1/2 [ 1 0 0 0 0 1 0 0 0 0 1 0 0 0 0 1 / 2 ] \begin{bmatrix} 1 & 0 & 0 & 0 \\ 0 & 1 & 0 & 0 \\ 0 & 0 & 1 & 0 \\ 0 & 0 & 0 & 1/2 \end{bmatrix} 1 0 0 0 0 1 0 0 0 0 1 0 0 0 0 1/2
最后移回原点,变换矩阵为左侧的平移矩阵 T ( − 2 , 2 , 2 ) T(-2, 2, 2) T ( − 2 , 2 , 2 ) [ 1 0 0 − 2 0 1 0 2 0 0 1 2 0 0 0 1 ] \begin{bmatrix} 1 & 0 & 0 & -2 \\ 0 & 1 & 0 & 2 \\ 0 & 0 & 1 & 2 \\ 0 & 0 & 0 & 1 \end{bmatrix} 1 0 0 0 0 1 0 0 0 0 1 0 − 2 2 2 1 T ( − 2 , 2 , 2 ) ⋅ S 整体 ( 2 ) ⋅ T ( 2 , − 2 , − 2 ) T(-2, 2, 2) \cdot S_{\text{整体}}(2) \cdot T(2, -2, -2) T ( − 2 , 2 , 2 ) ⋅ S 整体 ( 2 ) ⋅ T ( 2 , − 2 , − 2 )
7. 下面哪项不是齐次坐标的特点? [ D ]
A. 用 n + 1 n+1 n + 1 n n n
B. 将图形的变换统一为图形 of the 坐标矩阵与某一变换矩阵相乘的形式
C. 易于表示无穷远点
D. 一个 n n n
【解析】
齐次坐标中,n n n ( x 1 , x 2 , … , x n ) (x_1, x_2, \dots, x_n) ( x 1 , x 2 , … , x n ) ( h x 1 , h x 2 , … , h x n , h ) (hx_1, hx_2, \dots, hx_n, h) ( h x 1 , h x 2 , … , h x n , h ) h ≠ 0 h \ne 0 h = 0 h h h
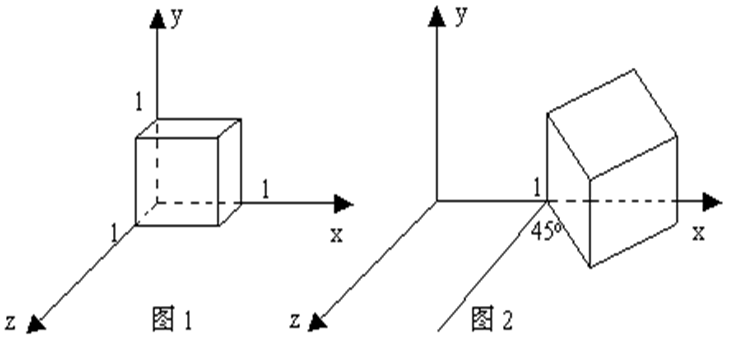
8. 经过三维几何变换,使得图 1 中的图形成为如图 2 所示的图形,其几何变换是什么? [ B ]
A. 先沿 X X X Y Y Y 45 ∘ 45^\circ 4 5 ∘
B. 先绕 Y Y Y 45 ∘ 45^\circ 4 5 ∘ X X X
C. 先沿 X X X Y Y Y 45 ∘ 45^\circ 4 5 ∘
D. 先绕 Y Y Y 45 ∘ 45^\circ 4 5 ∘ X X X
【解析】
观察图形变换前后的状态:
在图 1 中,立方体位于原点,各边缘平行于坐标轴。
在图 2 中,立方体发生旋转并发生平移。注意到,立方体是“绕自身的 Y 轴”逆时针旋转了 45 度(其底面中轴线倾斜),且立方体的中心整体偏离了原点,向 X 轴正方向平移了 1 个单位。
若先平移后旋转(如 A 选项),则旋转是绕原点 Y 轴进行的,立方体旋转后其中心将不再位于 X 轴上,而是处于斜向轨道。这与图 2 不符。
正确的顺序是:先绕自身 Y 轴逆时针旋转 45 度,然后再沿 X 轴方向平移 1 个单位。因此本题选 B。
9. 空间四面体 A B C D ABCD A B C D X X X [ C ]
A. [ − 1 0 0 0 0 1 0 0 0 0 1 0 0 0 0 1 ] \begin{bmatrix} -1 & 0 & 0 & 0 \\ 0 & 1 & 0 & 0 \\ 0 & 0 & 1 & 0 \\ 0 & 0 & 0 & 1 \end{bmatrix} − 1 0 0 0 0 1 0 0 0 0 1 0 0 0 0 1
B. [ 1 0 0 0 0 − 1 0 0 0 0 1 0 0 0 0 1 ] \begin{bmatrix} 1 & 0 & 0 & 0 \\ 0 & -1 & 0 & 0 \\ 0 & 0 & 1 & 0 \\ 0 & 0 & 0 & 1 \end{bmatrix} 1 0 0 0 0 − 1 0 0 0 0 1 0 0 0 0 1
C. [ 1 0 0 0 0 − 1 0 0 0 0 − 1 0 0 0 0 1 ] \begin{bmatrix} 1 & 0 & 0 & 0 \\ 0 & -1 & 0 & 0 \\ 0 & 0 & -1 & 0 \\ 0 & 0 & 0 & 1 \end{bmatrix} 1 0 0 0 0 − 1 0 0 0 0 − 1 0 0 0 0 1
D. [ − 1 0 0 0 0 − 1 0 0 0 0 − 1 0 0 0 0 1 ] \begin{bmatrix} -1 & 0 & 0 & 0 \\ 0 & -1 & 0 & 0 \\ 0 & 0 & -1 & 0 \\ 0 & 0 & 0 & 1 \end{bmatrix} − 1 0 0 0 0 − 1 0 0 0 0 − 1 0 0 0 0 1
【解析】
三维空间中关于 X 轴进行反射(对称)变换时:
X 轴坐标保持不变,即 x ′ = x x' = x x ′ = x
Y 轴和 Z 轴的坐标变反,即 y ′ = − y y' = -y y ′ = − y z ′ = − z z' = -z z ′ = − z
对应的主对角线上的元素分别为 1 , − 1 , − 1 , 1 1, -1, -1, 1 1 , − 1 , − 1 , 1
二、 填空题#
10. 基本几何变换都是相对于______ 坐标原点 ______和坐标轴进行的几何变换。
(注:填 坐标原点 或 原点 )
【解析】
基本的二维和三维几何变换(如平移、旋转、放缩、错切等)在定义时均是相对于坐标原点 和各自的坐标轴来进行矩阵描述的。如果是相对于任意其他参考点,必须先做平移使该点与原点重合,再进行基础变换,最后平移回原位。